


টেলিস্কোপিক ৰৈখিক এক্টিভেটৰ: ঔদ্যোগিক স্বয়ংক্ৰিয়কৰণৰ বাবে কাৰিকৰী আভাস
টেলিস্কোপিক ৰৈখিক এক্টিভেটৰ কি
টেলিস্কোপিক ৰৈখিক এক্টিভেটৰে ঘূৰ্ণনীয় বা ৰৈখিক ইনপুটক নেষ্টেড, স্লাইডিং টিউব অংশৰ জৰিয়তে বৰ্ধিত প্ৰসাৰলৈ ৰূপান্তৰিত কৰে। প্ৰতিটো অংশই পৰৱৰ্তী অংশটোৰ ভিতৰলৈ পিছুৱাই যায়, যিটো এটা ভাঙিব পৰা এন্টেনাৰ দৰেই। এই ডিজাইনে এক্টিভেটৰৰ ৰিট্ৰেক্টেড ফুটপ্ৰিণ্টৰ বহু ওপৰত ষ্ট্ৰ'কৰ দৈৰ্ঘ্য বহুগুণে বৃদ্ধি কৰে। অভিযন্তাসকলে এই বৈশিষ্ট্যক এপ্লিকেচনসমূহৰ বাবে মূল্য দিয়ে য'ত কমপেক্ট সংৰক্ষণ স্থানে প্ৰামাণিক একক-পৰ্যায় এক্টিভেটৰসমূহক সীমিত কৰে। ফলস্বৰূপে, টেলিস্কোপিক ৰৈখিক এক্টিভেটৰে এনে কাম কৰে যিবোৰৰ বাবে টাইট ইনষ্টলেচন ক্লিয়াৰেন্সৰ সমান্তৰালভাৱে দীঘলীয়া যাত্ৰা দূৰত্বৰ প্ৰয়োজন হয়।
প্ৰস্তুতকাৰীসকলে সাধাৰণতে দুটাৰ পৰা চাৰিটা টেলিস্কোপিং পৰ্যায়ৰ আশে-পাশে এক্টিভেটৰটো নিৰ্মাণ কৰে। প্ৰতিটো পৰ্যায়ে নিজৰ ড্ৰাইভ ব্যৱস্থা, গাইড ৰেল, বা সমন্বিত কেবল ব্যৱস্থাপ্ৰণালী কঢ়িয়াই লৈ ফুৰে। ফলত এক্টিভেটৰ টিউবটো একক একে গতিৰ পৰিৱৰ্তে সমন্বিত ক্ৰমত বিস্তৃত হয়। এক্সটেনচন ৰেচিঅ’ অৰ্থাৎ ৰিট্ৰেক্টেড লেংথ আৰু সম্পূৰ্ণ ষ্ট্ৰ’ক লেংথৰ মাজৰ সম্পৰ্কই এক্টিভেটৰৰ ব্যৱহাৰযোগ্য ভ্ৰমণক সংজ্ঞায়িত কৰে। অধিক সম্প্ৰসাৰণ অনুপাতে সৰু আৱাসৰ পৰা অধিক প্ৰসাৰতা প্ৰদান কৰে। গতিকে অভিযন্তাসকলে বিশেষভাৱে প্লেটফৰ্ম, প্ৰৱেশ ৰেম্প আৰু নিয়ন্ত্ৰণযোগ্য সমৰ্থন স্তম্ভ উত্তোলনৰ বাবে টেলিস্কোপিক ৰৈখিক এক্টিভেটৰ নিৰ্বাচন কৰে।
আপুনি আৰু অধিক প্ৰকল্প চাবলৈ বা Youtube দ্বাৰা আমাৰ ভিডিঅ' গেলেৰী চাবলৈ স্বাগতম:https://www.youtube.com/@tallmanrobotics ৰ দ্বাৰা প্ৰকাশিত
ইয়াত, আমি নিম্নলিখিত শৃংখলা TMS-CR ৰ সৈতে টালমেন ৰবটৰ পৰা পৰিষ্কাৰ পৰিৱেশৰ বাবে সম্পূৰ্ণ বন্ধ স্ক্ৰু ড্ৰাইভ ৰৈখিক মডিউলৰ দ্বাৰা টেলিস্কোপিক ৰৈখিক এক্টিভেটৰৰ পৰিচয় দিছো।

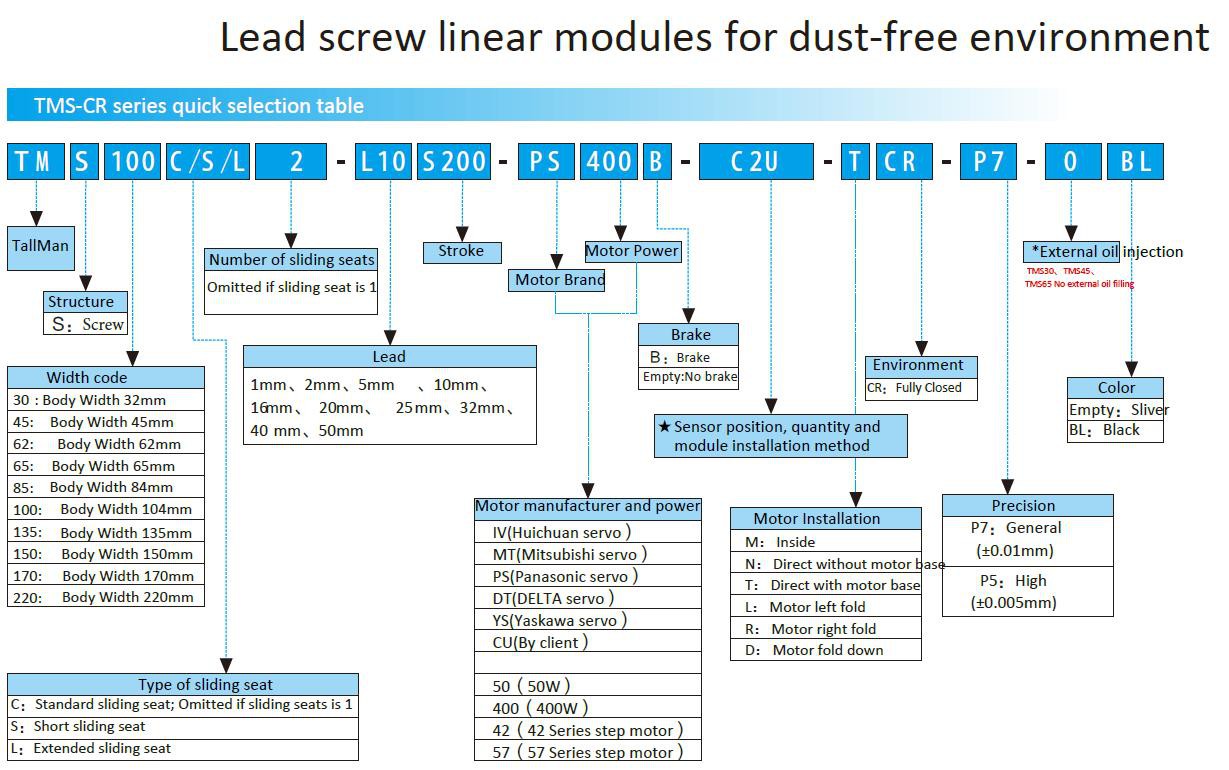
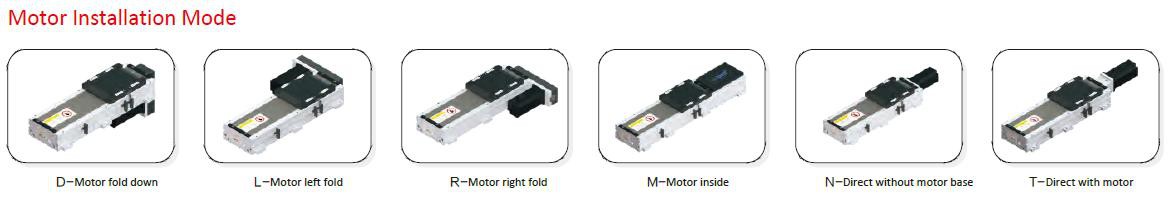
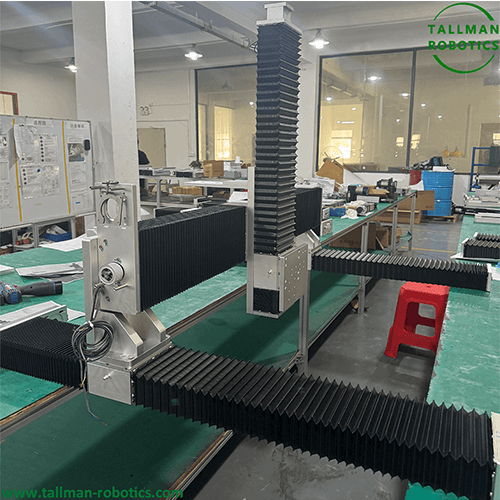
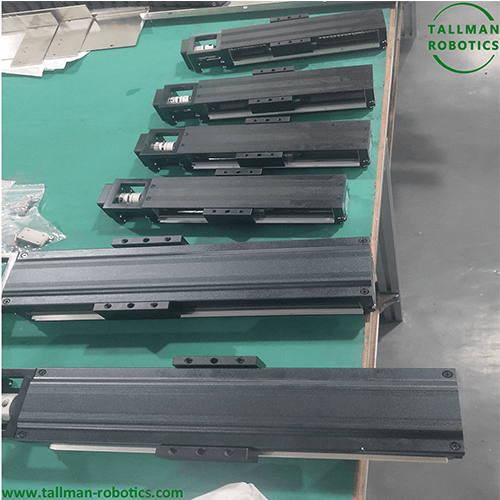


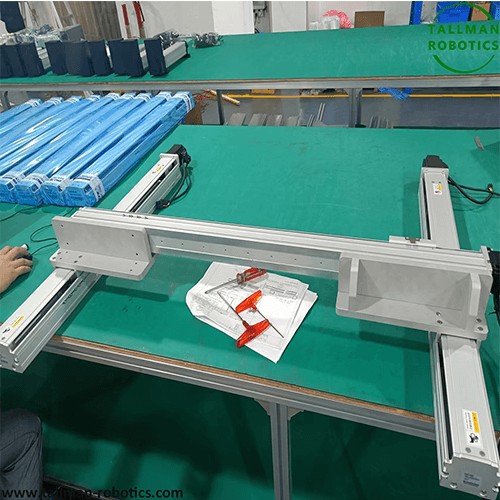

গাঁথনিগত ডিজাইন আৰু মূল উপাদান
টেলিস্কোপিক ৰৈখিক এক্টিভেটৰে কেইবাটাও মূল উপাদানক একত্ৰিত কৰি এটা সমন্বিত ৰৈখিক গতি ব্যৱস্থাত সৃষ্টি কৰে। প্ৰথমে বাহিৰৰ টিউবে এক্টিভেটৰটোক ইয়াৰ মাউণ্টিং বেছত লংঘন কৰে আৰু ড্ৰাইভ মটৰটো ৰাখে। ইয়াৰ পিছত এটা বা ততোধিক মধ্যৱৰ্তী নলীয়ে বাহিৰৰ নলীৰ ভিতৰত বাহ সাজে আৰু সমন্বয় হাৰ্ডৱেৰ কঢ়িয়াই লৈ ফুৰে। শেষত ভিতৰৰ নলী বা ৰেমে কাম কৰা ষ্ট্ৰ’কটো প্ৰদান কৰে আৰু লোডৰ সৈতে সংযোগ কৰে।
এটা সমন্বয় ব্যৱস্থাই সকলো পৰ্যায়তে সম্প্ৰসাৰণ ক্ৰমৰ সমন্বয় কৰে। ডিজাইনাৰসকলে সাধাৰণতে এটা কেবল-আৰু-পুলি ব্যৱস্থাপ্ৰণালী, এটা ৰেক-আৰু-পিনিয়ন সংযোগ, বা এটা নেষ্টেড স্ক্ৰু ব্যৱস্থা ব্যৱহাৰ কৰে এই উদ্দেশ্যে। প্ৰতিটো পদ্ধতিয়ে পৰ্যায়বোৰক সমানুপাতিক হাৰত গতি কৰি ৰাখে, গতিকে বাহিৰৰ পৰ্যায়টো প্ৰথমে বিস্তৃত হয় আৰু ভিতৰৰ পৰ্যায়টো ক্ৰমাগতভাৱে অনুসৰণ কৰে। এই ক্ৰমবিন্যাসে বান্ধনি প্ৰতিৰোধ কৰে আৰু সম্পূৰ্ণ ষ্ট্ৰ'ক দৈৰ্ঘ্যত সামঞ্জস্যপূৰ্ণ লোড ক্ষমতা বজাই ৰাখে।
ড্ৰাইভ ব্যৱস্থাটো এক্টিভেটৰৰ ভিত্তিত বহি প্ৰাথমিক গতি সৃষ্টি কৰে। সাধাৰণ ড্ৰাইভ বিকল্পসমূহৰ ভিতৰত আছে এটা লিড স্ক্ৰুৰ সৈতে যোৰ কৰা এটা বৈদ্যুতিক মটৰ, অধিক নিখুঁততাৰ বাবে এটা বল স্ক্ৰু সমাবেশ, বা গধুৰ বোজা ক্ষমতাৰ বাবে এটা হাইড্ৰলিক চিলিণ্ডাৰ। ইয়াৰ উপৰিও গাইড বুছিং বা ৰোলাৰ বেয়াৰিঙে প্ৰতিটো নলীৰ অংশক সমৰ্থন কৰে আৰু প্ৰসাৰণ আৰু প্ৰত্যাহাৰৰ সময়ত ঘৰ্ষণ হ্ৰাস কৰে। ৱাইপাৰ ৰিং আৰু ডাষ্ট বুটকে ধৰি ছীল কৰা উপাদানসমূহে ভিতৰৰ পৃষ্ঠভাগক দূষণৰ পৰা ৰক্ষা কৰে। পাছলৈ, এই সুৰক্ষাই দাবীদাৰ ঔদ্যোগিক স্বয়ংক্ৰিয়কৰণ পৰিৱেশত এক্টিভেটৰৰ সেৱা জীৱন বৃদ্ধি কৰে।
ঔদ্যোগিক স্বয়ংক্ৰিয়কৰণৰ মাজেৰে প্ৰয়োগ ক্ষেত্ৰসমূহ
টেলিস্কোপিক ৰৈখিক এক্টিভেটৰে বহুতো ঔদ্যোগিক স্বয়ংক্ৰিয়কৰণ কাম সমৰ্থন কৰে যিবোৰৰ বাবে এটা কমপেক্ট খামৰ ভিতৰত দীঘলীয়া ষ্ট্ৰ'ক দৈৰ্ঘ্যৰ প্ৰয়োজন হয়। উদাহৰণস্বৰূপে, মেটেৰিয়েল হেণ্ডলিং চিষ্টেমে চেঞ্জ অভাৰৰ সময়ত কনভেয়ৰৰ অংশসমূহ ওপৰলৈ আৰু নমাই দিবলৈ এক্টিভেটৰ ব্যৱহাৰ কৰে। একেদৰে, পেকেজিং লাইনসমূহে উচ্চতা-এডজাষ্টেবল ইনফিড ষ্টেচনসমূহৰ বাবে এক্টিভেটৰৰ ওপৰত নিৰ্ভৰ কৰে যি একাধিক পাত্ৰৰ আকাৰ গ্ৰহণ কৰে।
ৰবটিক ৱৰ্ক চেলত সহায়ক উত্তোলন কাৰ্য্যৰ বাবে টেলিস্কোপিক ৰৈখিক এক্টিভেটৰকো অন্তৰ্ভুক্ত কৰা হয়। বিশেষকৈ, এটা ৰবট আৰ্ম প্লেটফৰ্মে এক্টিভেটৰত উঠি গোটেই কোষটোক পুনৰ স্থাপন নকৰাকৈয়ে উচ্চ বা নিম্ন কৰ্মক্ষেত্ৰত উপনীত হ’ব পাৰে। তদুপৰি চিকিৎসা সঁজুলি সমাবেশ ষ্টেচনত শ্বিফ্টৰ মাজত ফিক্সচাৰৰ উচ্চতা নিয়ন্ত্ৰণ কৰিবলৈ কমপেক্ট টেলিস্কোপিক ইউনিট ব্যৱহাৰ কৰা হয়। সৌৰ পেনেল ট্ৰেকিং ব্যৱস্থাই একেটা নীতি বৃহৎ পৰিসৰত প্ৰয়োগ কৰে, গোটেই দিনটো সূৰ্য্যৰ কোণ অনুসৰণ কৰিবলৈ সমৰ্থন বাহুবোৰ বহলাই দিয়ে।
বডি পেনেলৰ স্থান নিৰ্ধাৰণৰ কামৰ সময়ত অটোমোটিভ এছেম্বলি লাইনসমূহে এক্টিভেটৰৰ উচ্চ লোড ক্ষমতাৰ পৰা লাভৱান হয়। ইফালে, গুদাম স্বয়ংক্ৰিয়কৰণ ব্যৱস্থাই স্বয়ংক্ৰিয় সংৰক্ষণ আৰু উদ্ধাৰ ইউনিটৰ ভিতৰত টেলিস্কোপিক এক্টিভেটৰ ব্যৱহাৰ কৰি পিকিং আৰ্মবোৰ গভীৰ ৰেকৰ অৱস্থানলৈ সম্প্ৰসাৰিত কৰে। এই উদাহৰণসমূহৰ মাজেৰে, টেলিস্কোপিক ৰৈখিক এক্টিভেটৰে ধাৰাবাহিকভাৱে দীঘলীয়া প্ৰসাৰ, সুস্থিৰ সমৰ্থন আৰু পুনৰাবৃত্তিযোগ্য অৱস্থানৰ সঠিকতা প্ৰদান কৰে। পেলেটাইজিং কোষে বৃদ্ধি পোৱা পণ্যৰ স্তম্ভৰ ওপৰত ষ্টেকিং আৰ্ম উঠাবলৈও এক্টিভেটৰ প্ৰয়োগ কৰে, আৰু এই প্ৰয়োগে এক্টিভেটৰৰ কমপেক্ট ৰিট্ৰেক্টেড ফুটপ্ৰিণ্টৰ পৰা পোনপটীয়াকৈ লাভৱান হয়। একেদৰে পৰিদৰ্শন কেন্দ্ৰসমূহে টেলিস্কোপিক ইউনিট ব্যৱহাৰ কৰি চলন্ত ৰেখাৰ ওচৰৰ কেমেৰা বা চেন্সৰসমূহ নমাই দিয়ে, তাৰ পিছত চক্ৰৰ মাজত কৰ্মক্ষেত্ৰৰ পৰা সম্পূৰ্ণৰূপে আঁতৰি যায়। প্ৰতিটো ব্যৱহাৰৰ ক্ষেত্ৰত এটা সাধাৰণ প্ৰয়োজনীয়তা আছে: এটা ৰৈখিক গতি ব্যৱস্থা যিয়ে অত্যধিক নিৰ্দিষ্ট স্থান দখল নকৰাকৈ দীঘলীয়া ষ্ট্ৰ'ক দৈৰ্ঘ্য প্ৰদান কৰে।
টেলিস্কোপিক ৰৈখিক এক্টিভেটৰৰ বাবে সংস্থাপন নিৰ্দেশিকা
সঠিক সংস্থাপনে এক্টিভেটৰৰ দীৰ্ঘকালীন অৱস্থান সঠিকতা আৰু লোড ক্ষমতা নিৰ্ধাৰণ কৰে। প্ৰথমে, কাৰিকৰী বিদ্যাবিদসকলে নিশ্চিত কৰে যে মাউণ্টিং পৃষ্ঠই এক্টিভেটৰ নিৰ্মাতাই নিৰ্দিষ্ট কৰা সমতলতা সহনশীলতা পূৰণ কৰে। এটা অসমান পৃষ্ঠই কাষৰ-লোডিং প্ৰৱৰ্তন কৰে যিয়ে গাইড বুছিং আৰু ছিলত পৰিধান ত্বৰান্বিত কৰে। ইয়াৰ পিছত ইনষ্টলাৰসকলে এক্টিভেটৰৰ কেন্দ্ৰৰেখাক যাত্ৰাৰ উদ্দেশ্যপ্ৰণোদিত দিশৰ সৈতে প্ৰান্তিককৰণ কৰে। ভুল প্ৰান্তিককৰণে টেলিস্কোপিং পৰ্যায়ৰ মাজত বান্ধোন সৃষ্টি কৰে আৰু ফলপ্ৰসূ ষ্ট্ৰ’কৰ দৈৰ্ঘ্য হ্ৰাস কৰে।
তাৰ পিছত কাৰিকৰীসকলে নিৰ্দিষ্ট বল্ট আৰ্হি আৰু টৰ্ক মান ব্যৱহাৰ কৰি বেচ মাউণ্টিং ব্ৰেকেট সুৰক্ষিত কৰে। ইয়াৰ পিছত তেওঁলোকে ড্ৰাইভ ব্যৱস্থাটোক ইয়াৰ শক্তিৰ উৎসৰ সৈতে সংযোগ কৰে, সেয়া বৈদ্যুতিক, বায়ুচালিত বা হাইড্ৰলিক হওক। তাঁৰৰ পথত পৰ্যাপ্ত শিথিলতা থাকিব লাগে যাতে ষ্ট্ৰেইন নোহোৱাকৈ সম্পূৰ্ণ সম্প্ৰসাৰণ কৰিব পৰা যায়। ফলস্বৰূপে, কেবল ব্যৱস্থাপনা ব্যৱস্থা, যেনে ড্ৰেগ চেইন, সাধাৰণতে ঔদ্যোগিক স্বয়ংক্ৰিয়কৰণ কোষত টেলিস্কোপিক ৰৈখিক এক্টিভেটৰৰ সৈতে যোৰ কৰে।
ইনষ্টলাৰসকলে এবাৰ যান্ত্ৰিক আৰু বৈদ্যুতিক সংযোগ সম্পূৰ্ণ কৰিলে, তেওঁলোকে এটা নিয়ন্ত্ৰিত পৰীক্ষা চক্ৰ সম্পন্ন কৰে। এই চক্ৰটোৱে এক্টিভেটৰটোক ইয়াৰ সম্পূৰ্ণ ষ্ট্ৰ’ক দৈৰ্ঘ্যৰ মাজেৰে হ্ৰাস কৰা গতিৰে বৃদ্ধি কৰিব লাগে। অপাৰেটৰসকলে মসৃণ পৰিৱৰ্তনৰ বাবে প্ৰতিটো পৰ্যায় পৰ্যবেক্ষণ কৰে আৰু অস্বাভাৱিক শব্দৰ বাবে শুনি থাকে। শেষত, কাৰিকৰী বিদ্যাবিদসকলে সীমা চুইচৰ ছেটিংছ পৰীক্ষা কৰে আৰু এক্টিভেটৰটো সম্পূৰ্ণৰূপে পিছুৱাই লোৱা আৰু সম্পূৰ্ণৰূপে বৰ্ধিত দুয়োটা অৱস্থাতে নিখুঁতভাৱে বন্ধ হোৱাটো নিশ্চিত কৰে। গাইড পৃষ্ঠৰ নিয়মিত লুব্ৰিকেচনে অধিক সামঞ্জস্যপূৰ্ণ পৰিৱেশন সমৰ্থন কৰে আৰু সময়ৰ লগে লগে ৰেটেড লোড ক্ষমতাক সুৰক্ষিত কৰে।
অভিযন্তাৰ বাবে নিৰ্বাচনৰ বিবেচনা
অভিযন্তাসকলে কেইবাটাও চলকৰ মূল্যায়ন কৰে, তাৰ পিছত এটা নতুন ঔদ্যোগিক স্বয়ংক্ৰিয়কৰণ প্ৰকল্পৰ বাবে এটা টেলিস্কোপিক ৰৈখিক এক্টিভেটৰ নিৰ্দিষ্ট কৰে। লোড ক্ষমতাই এটা প্ৰাথমিক কাৰক হিচাপে স্থান লাভ কৰে। এক্টিভেটৰে কেৱল সম্পূৰ্ণ সম্প্ৰসাৰণত নহয়, সমগ্ৰ ষ্ট্ৰ'ক দৈৰ্ঘ্যত উদ্দেশ্যপ্ৰণোদিত পেলোড সমৰ্থন কৰিব লাগিব। চাইড লোডিংও গুৰুত্বপূৰ্ণ। টেলিস্কোপিক ৰৈখিক এক্টিভেটৰে অক্ষীয় বোজাসমূহ দক্ষতাৰে চম্ভালে, কিন্তু অত্যধিক পাৰ্শ্বীয় বলৰ ফলত গাইড বুছিঙৰ পৰিধান ত্বৰান্বিত হয় আৰু সেৱা জীৱন কম হয়। ফলস্বৰূপে, অভিযন্তাসকলে প্ৰায়ে উল্লেখযোগ্য কাষৰ লোডিং থকা এপ্লিকেচনসমূহৰ বাবে বাহ্যিক গাইড ৰেল বা সমৰ্থন ব্ৰেকেট যোগ কৰে।
ষ্ট্ৰ'কৰ দৈৰ্ঘ্য আৰু এক্সটেনচন ৰেচিঅ'ই একেলগে কাম কৰি এক্টিভেটৰৰ ফুটপ্ৰিণ্ট নিৰ্ধাৰণ কৰে। সীমিত ৰিট্ৰেক্টেড ক্লিয়াৰেন্স থকা এটা প্ৰকল্পই অধিক সম্প্ৰসাৰণ অনুপাতৰ পৰা লাভৱান হয়, যিটো অতিৰিক্ত টেলিস্কোপিং পৰ্যায়ৰ জৰিয়তে লাভ কৰা হয়। কিন্তু অতিৰিক্ত পৰ্যায়ত অধিক চলন্ত সংযোগস্থলৰ প্ৰৱৰ্তন হয়, যিয়ে সামগ্ৰিকভাৱে কঠিনতা হ্ৰাস কৰিব পাৰে। গতিকে অভিযন্তাসকলে নিৰ্দিষ্ট প্ৰয়োগৰ ওপৰত ভিত্তি কৰি কম্পেক্টনেছৰ বিপৰীতে কঠিনতাৰ ভাৰসাম্য ৰক্ষা কৰে।
পৰিৱেশৰ পৰিস্থিতিয়েও এক্টিভেটৰ নিৰ্বাচনক গঢ় দিয়ে। খাদ্য আৰু পানীয় প্ৰক্ৰিয়াকৰণত ৱাছডাউন পৰিৱেশত বন্ধ গাইড বুছিং আৰু জাৰণ{1}}প্ৰতিৰোধী সামগ্ৰীৰ প্ৰয়োজন হয়। একেদৰে সামগ্ৰী পৰিচালনা বা অটোমোটিভ প্লাণ্টত ধূলিময় পৰিৱেশত ধূলিৰ বুট আৰু ৱাইপাৰ ছিলৰ দ্বাৰা উপকৃত হয় যিয়ে আভ্যন্তৰীণ পৃষ্ঠভাগক সুৰক্ষা দিয়ে। কৰ্তব্য চক্ৰই আন এটা মূল বিবেচনাক প্ৰতিনিধিত্ব কৰে। অবিৰত-গতি প্ৰয়োগসমূহ, যেনে স্বয়ংক্ৰিয় সংৰক্ষণ আৰু উদ্ধাৰ ব্যৱস্থাপ্ৰণালী, সঘনাই চক্ৰৰ বাবে ৰেটিং কৰা এক্টিভেটৰৰ প্ৰয়োজন। মাজে মাজে-ব্যৱহাৰৰ এপ্লিকেচনসমূহে, যেনে নিয়ন্ত্ৰণযোগ্য সমৰ্থন স্তম্ভসমূহ, তুলনাৰ দ্বাৰা লঘু কৰ্তব্য ৰেটিংসমূহ সহ্য কৰে।
শেষত, নিয়ন্ত্ৰণ সংহতিয়ে ড্ৰাইভ ব্যৱস্থাৰ পছন্দক প্ৰভাৱিত কৰে। ৰবট আৰ্ম বা কনভেয়ৰ চিষ্টেমৰ সৈতে সমন্বিত গতিৰ প্ৰয়োজন হোৱা প্ৰয়োগসমূহে সাধাৰণতে টেলিস্কোপিক ৰৈখিক এক্টিভেটৰক এটা চাৰ্ভো মটৰ আৰু বন্ধ-লুপ প্ৰতিক্ৰিয়াৰ সৈতে যোৰ কৰে। এই বিন্যাসে এটা প্ৰগ্ৰেমেবল লজিক নিয়ন্ত্ৰকক বাস্তৱ সময়ত অন্য স্বয়ংক্ৰিয় সঁজুলিৰ সৈতে এক্টিভেটৰৰ অৱস্থান সমন্বয় কৰাৰ অনুমতি দিয়ে। ইয়াৰ বিপৰীতে, সৰল এপ্লিকেচনসমূহে অৱস্থানৰ প্ৰতিক্ৰিয়া অবিহনে এটা মুক্ত-লুপ বৈদ্যুতিক বা বায়ুচালিত ড্ৰাইভ ব্যৱস্থা ব্যৱহাৰ কৰিব পাৰে।
কাৰিকৰী তথ্যসূত্ৰ তালিকা
তলৰ তালিকাখনে ঔদ্যোগিক স্বয়ংক্ৰিয়কৰণত ব্যৱহৃত সাধাৰণ টেলিস্কোপিক ৰৈখিক এক্টিভেটৰ সংৰূপসমূহৰ মাজেৰে সাধাৰণ পৰিৱেশন বৈশিষ্ট্যসমূহৰ সাৰাংশ দিয়ে।
|
ষ্টেজ কাউণ্ট |
সম্প্ৰসাৰণ অনুপাত |
ড্ৰাইভ মেকানিজম |
সাধাৰণ লোড ক্ষমতা |
সাধাৰণ ষ্ট্ৰ'কৰ দৈৰ্ঘ্য |
|
২-পৰ্যায় |
২.৫:১ লৈকে |
সীহৰ স্ক্ৰু / বৈদ্যুতিক মটৰ |
লঘুৰ পৰা মধ্যমীয়া কৰ্তব্য |
২০০-৬০০ মি.মি |
|
৩-পৰ্যায় |
৩.৮:১ লৈকে |
বল স্ক্ৰু / চাৰ্ভো মটৰ |
মধ্যমীয়া কৰ্তব্য |
৪০০-১২০০ মি.মি |
|
৪-পৰ্যায় |
৫:১ লৈকে |
কেবল-চিংক্ৰ'নাইজড / চাৰ্ভো মটৰ |
মধ্যমীয়াৰ পৰা গধুৰ কৰ্তব্যৰ |
৮০০-২০০০ মি.মি |
|
হাইড্ৰলিক মাল্টি-ষ্টেজ |
৪:১ লৈকে |
হাইড্ৰলিক চিলিণ্ডাৰ |
গধুৰ কৰ্তব্য |
৫০০-৩০০০ মি.মি |
এই তুলনাই এটা স্পষ্ট আৰ্হিক উজ্জ্বল কৰি তুলিছে। উচ্চ পৰ্যায়ৰ গণনাই বহু-পৰ্যায় সম্প্ৰসাৰণৰ জৰিয়তে সম্প্ৰসাৰণ অনুপাত আৰু সামগ্ৰিক ষ্ট্ৰ'কৰ দৈৰ্ঘ্য বৃদ্ধি কৰে। ড্ৰাইভ ব্যৱস্থা নিৰ্বাচনে স্বতন্ত্ৰভাৱে নিখুঁততা আৰু লোড ক্ষমতা নিয়ন্ত্ৰণ কৰে। অভিযন্তাসকলে এই চলকসমূহক নিৰ্দিষ্ট ঔদ্যোগিক স্বয়ংক্ৰিয়কৰণ কাৰ্য্যৰ সৈতে মিলাই দিয়ে, তাৰ পিছত নিৰ্বাচন চূড়ান্ত কৰে।
সঘনাই সোধা প্ৰশ্ন
1. টেলিস্কোপিক ৰৈখিক এক্টিভেটৰক এটা প্ৰামাণিক একক-পৰ্যায়ৰ এক্টিভেটৰৰ পৰা কিহে পৃথক কৰে?
টেলিস্কোপিক ৰৈখিক এক্টিভেটৰে ইয়াৰ প্ৰত্যাহাৰ কৰা আকাৰৰ তুলনাত দীঘলীয়া ষ্ট্ৰ'ক দৈৰ্ঘ্য লাভ কৰিবলৈ একাধিক নেষ্টেড টিউব অংশ ব্যৱহাৰ কৰে। এটা প্ৰামাণিক একক-পৰ্যায়ৰ এক্টিভেটৰ কেৱল ইয়াৰ একক টিউবে অনুমতি দিয়া দূৰলৈকে বিস্তৃত হয়, গতিকে ইয়াক সমান ভ্ৰমণৰ বাবে এটা দীঘলীয়া প্ৰত্যাহাৰ কৰা ফুটপ্ৰিণ্টৰ প্ৰয়োজন হয়।
২) এক্সটেনচন ৰেচিঅ’ই এক্টিভেটৰ নিৰ্বাচনত কেনে প্ৰভাৱ পেলায়?
সম্প্ৰসাৰণ অনুপাতে পিছুৱাই লোৱা দৈৰ্ঘ্যক সম্পূৰ্ণ ষ্ট্ৰ’ক দৈৰ্ঘ্যৰ সৈতে তুলনা কৰে। এটা উচ্চ অনুপাতে অভিযন্তাসকলক এটা প্ৰদত্ত ভ্ৰমণ প্ৰয়োজনীয়তাৰ বাবে এটা চুটি, অধিক কমপেক্ট এক্টিভেটৰ ধাৰ্য্য কৰাৰ অনুমতি দিয়ে, যি নিষিদ্ধ মাউণ্টিং স্থানৰ সৈতে সংস্থাপনসমূহ সমৰ্থন কৰে।
3. কোনটো ড্ৰাইভ ব্যৱস্থাই উচ্চ-নিখুঁত ঔদ্যোগিক স্বয়ংক্ৰিয়কৰণ কাৰ্য্যৰ বাবে উপযুক্ত?
বল স্ক্ৰু আৰু চাৰ্ভো মটৰৰ সংমিশ্ৰণ সাধাৰণতে এনে কামৰ বাবে উপযুক্ত যিবোৰৰ বাবে নিখুঁত, পুনৰাবৃত্তিযোগ্য অৱস্থানৰ প্ৰয়োজন হয়। হাইড্ৰলিক চিলিণ্ডাৰসমূহ এনে কামৰ বাবে উপযুক্ত যিয়ে স্থান নিৰ্ধাৰণৰ নিখুঁততাৰ ওপৰত গধুৰ বোজা ক্ষমতাক অগ্ৰাধিকাৰ দিয়ে।
৪) কি কি ৰক্ষণাবেক্ষণ পদ্ধতিয়ে এক্টিভেটৰৰ সেৱা জীৱন বৃদ্ধি কৰে?
গাইড পৃষ্ঠসমূহৰ নিয়মিত লুব্ৰিকেচন, ছিল আৰু ৱাইপাৰ ৰিংসমূহৰ সময়ে সময়ে পৰিদৰ্শন, আৰু মাউণ্টিং ভুল প্ৰান্তিককৰণৰ তৎকালীন সংশোধন সকলোৱে দীৰ্ঘকালীন এক্টিভেটৰৰ পৰিৱেশন সমৰ্থন কৰে আৰু ৰেটেড লোড ক্ষমতাক সুৰক্ষিত কৰে।
৫) টেলিস্কোপিক ৰৈখিক এক্টিভেটৰ এটা ৱাছডাউন বা ধূলিময় পৰিৱেশত কাম কৰিব পাৰেনে?
হয়, যদিহে ইউনিটত ছীল কৰা গাইড বুছিং, ধূলিৰ বুট, আৰু পৰিৱেশৰ বাবে উপযুক্ত জাৰণ-প্ৰতিৰোধী সামগ্ৰী অন্তৰ্ভুক্ত কৰা হয়। অভিযন্তাসকলে নিৰ্দিষ্ট ঔদ্যোগিক স্বয়ংক্ৰিয়কৰণ এপ্লিকেচনৰ বিৰুদ্ধে প্ৰৱেশ সুৰক্ষা ৰেটিং নিশ্চিত কৰিব লাগে, তাৰ পিছত সংস্থাপনৰ কাম আগবঢ়াই নিব লাগে।
Hot Tags: টেলিস্কোপিক ৰৈখিক এক্টিভেটৰ, চীন টেলিস্কোপিক ৰৈখিক এক্টিভেটৰ নিৰ্মাতা, যোগানকাৰী, কাৰখানা


